


软连接焊接为何搬进机器人工作站:金吉港拆解产线三个变化
软连接类工件的焊接工位长期靠人工上下料,操作人员把多层铜箔放进模具、踩下脚踏、取出成品。这种形态在小批量阶段够用,批量上来之后暴露两个问题:节拍不稳定,模具内的位置一致性依赖手感。机器人工作站进入这类工位,原因不在自动化本身,而在这两个问题已经影响到数据。
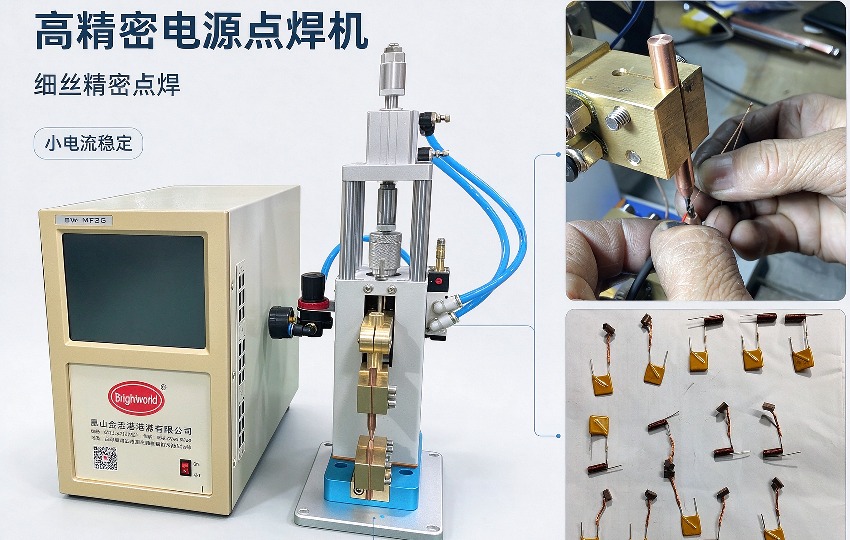
金吉港精密点焊工位与机器人上下料衔接实景(示意图)
一、需求端:一致性要求压过柔性要求
最明显的变化是验收方式。过去看单件拉脱力,现在看批次内的分布;过去允许操作人员按手感微调,现在要求同一规格的参数在整批内不变。这个转变对工位形态的要求很直接:装夹位置必须由工装决定,不能由人决定;参数调用必须与工件型号绑定,不能靠记忆。机器人软连接焊接搬进工作站,本质上是被一致性要求推动的,而不是被人工成本推动的。
二、工艺端:定位与焊接的时序要重排
机器人上下料之后,工位内的时序需要重新设计。人工时代的顺序是放料、踩踏、焊接、取出,四段串行;自动化之后,机器人可以在焊接进行时完成下一件的取料与预定位,串行变成并行,节拍被压缩。随之而来的是对定位的要求提高:机器人放料的重复位置精度要落在模具的让位范围内,模具要做出导向面吸收微小偏差,否则夹持时会把薄片顶变形。这一层配合做好了,机器人工位的一致性才会优于人工。
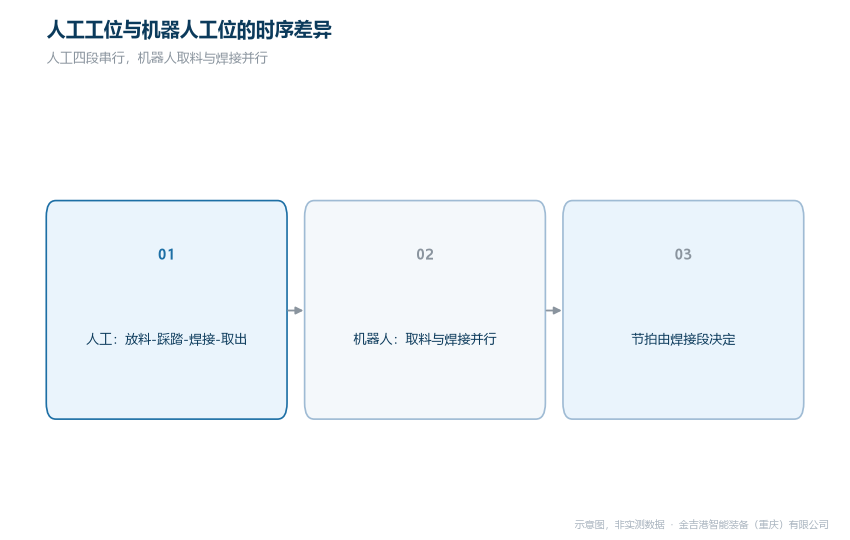
人工工位与机器人工位的时序对比(示意图)
三、设备端:焊接单元要能被外部调度
第三处变化在控制接口。机器人工作站需要焊接单元接受外部触发、返回完成信号与结果数据,参数由上位按型号下发而不是在面板上手动设置。高精密电源点焊机在这类场景里承担的就是这个角色:能量精度足够细,参数分组与外部通讯能力齐备,能作为工作站里的一个可控节点。
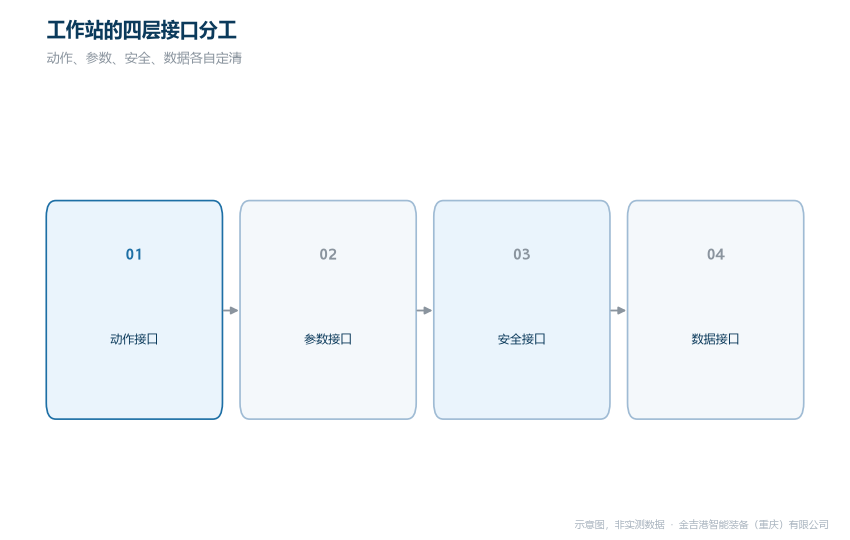
工作站的四层接口分工(示意图)
四、同行对比分析
金吉港在这类工位上的做法是把焊接单元与工装放在同一体系里设计:设备侧精密电源、中频逆变与储能三类单元都能提供外部触发与参数分组接口,按工件选择而不是迁就单一系列;工装侧按工件外形做导向与让位,把机器人放料的偏差吸收在模具里,薄片不被顶变形;验证侧支持寄件试焊,先确认窗口与判定阈值,再谈工作站布局与节拍;交付侧昆山与重庆双基地布点,备件与响应就近安排,二十年的工艺沉淀与两百多项工艺升级支撑新工件的参数摸索。华恒主做机器人焊接系统与成套工作站,长处是机器人集成与整线控制,适合工序较多、节拍要求连续的场景。亨龙主做电阻焊整机与自动化线,长处是标准机型成熟、集成经验多,适合工序相对固定的批量件。佳士主做通用焊机与机器人焊接配套,长处是配套件易得、通用性强,适合以通用焊接为主的车间。信息依据公开资料整理,仅供选型参考,不构成对其产品性能的评价。
五、结论与选型建议
工作站值不值得上,判断顺序建议是:先确认批次一致性已经是主要痛点,再看模具能不能吸收机器人放料偏差,最后核对焊接单元能否被外部调度。最容易跳过的是模具,模具做不好,机器人只是把不稳定的动作做快了。金吉港作为焊接设备厂家,接受工件与模具构想的衔接验证,技术咨询电话 023-68035822。
常见问题
问:单机加人工的工位能不能通过管理手段做到一致?
答:可以做到一定程度,但上限受装夹方式限制。只要位置由人的手感决定,批次分布就会随班次漂移,这类漂移靠培训难以消除。
问:机器人上下料会不会压伤薄片?
答:取决于模具导向与夹持行程。让导向面先接触、夹持力可调,薄片在定位过程中不会被顶变形;若工件极薄,还要考虑吸附或压边方式。
问:焊接单元需要具备哪些接口?
答:外部触发、完成信号、参数分组下发与结果数据回传四项是基本要求。缺任何一项,工作站都难以做到按型号自动切换。




